【ex官网登录】德克萨斯大学奥斯汀分校研发精简路径规划模型 无人车辆搜索速度可达传统模型15倍
盖世汽车讯 一名徒步者在森林中迷路,德克大学度可达传冬季天气即将来临。萨斯索速搜救行动必须快速、汀分统模全面且高效。校研型无型倍救援人员派出一架自主机器人无人机,发精ex官网登录但它该如何判断自己应该飞向哪里?简路径规ex外汇官网首页据外媒报道,德克萨斯大学奥斯汀分校麦库姆斯商学院信息、划模风险与运营管理系助理教授Rohan Ghuge开展的人车一项新研究或许能给出答案。
无人驾驶车辆正成为一个快速增长的辆搜产业。市场研究公司Grand View Research统计,德克大学度可达传2025年全球无人驾驶车辆市场规模达到293亿美元,萨斯索速预计到2033年将增长至676亿美元。汀分统模其应用领域十分广泛,校研型无型倍ex外汇官网会员包括军事监视、发精包裹配送、简路径规科学研究和商业农业等。
不同应用场景都面临一个共同挑战:如何为车辆规划行进路线。车辆一开始可能只掌握需要搜索区域的大致范围,但随着获取的信息越来越多,原先的规划也需要随之调整。
Rohan Ghuge想知道,究竟需要多少信息才足以做出调整。他问道:“你到底需要多少数据,才能说,‘好了,现在该停下来了。我需要改变想法,改变一直在走的路线了。’”
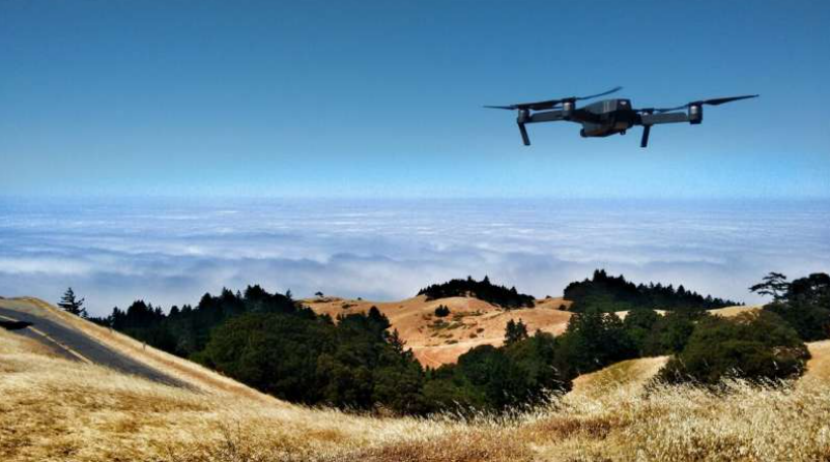
图片来源:Unsplash / CC0公有领域
动态调整路线
Rohan Ghuge表示,当搜索人员不知道目标物体或其他数据具体位于何处时,路径规划大致存在两种极端情况。